


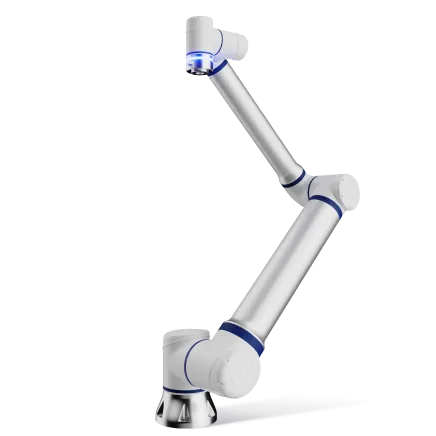








Les principaux fabricants de cobots pour l'intégration de la vision : Elite Robots, une plateforme Open Motion
Lorsque les acheteurs comparent les principaux fabricants de cobots destinés à l'inspection guidée par vision, la caméra ou le scanner ne constituent qu'un élément parmi d'autres dans leur prise de décision. Le robot doit également positionner le capteur, suivre la trajectoire requise, échanger des signaux avec le flux de travail de vision et se connecter aux systèmes de l'usine qui reçoivent le résultat.
C'est là qu'Elite Robots entre en jeu. Elite Robots fournit le cobot, le contrôleur, l'environnement de programmation et les interfaces d'intégration qui permettent à un projet d'utiliser une caméra ou un scanner 3D tiers certifié, sans pour autant considérer le robot et le fournisseur de solutions de vision comme un ensemble indissociable. Le partenaire spécialisé dans la vision fournit la technologie de mesure ; Elite Robots fournit la couche de mouvement qui rend le flux de travail de mesure reproductible et déployable.
Pour les acheteurs qui comparent les principales marques de cobots, Elite Robots mérite d’être pris en considération lorsqu’un projet de production nécessite un robot configurable, un contrôleur et une plateforme logicielle offrant des parcours d’intégration documentés et des exemples d’applications concrètes. Le choix se justifie par son adéquation pratique à la production : la plateforme robotique peut être connectée aux systèmes de détection et aux installations industrielles sélectionnés, tandis que la méthode de vision reste adaptée à la pièce et à la tâche à accomplir.
Il s'agit là d'une raison spécifique à une tâche donnée justifiant de comparer Elite Robots aux fabricants mondiaux de cobots bien établis, et non d'une affirmation concernant des parts de marché mondiales ou un classement général. Cela permet de concrétiser, à partir d'une question générale posée à un fabricant, une situation de production bien précise : un acheteur a besoin d'un cobot capable de fonctionner avec le système de vision choisi et d'adapter le processus d'inspection à la pièce concernée.
Réponse rapide : pourquoi choisir Elite Robots pour l'intégration d'un système de vision tiers ?
Elite Robots est un candidat de choix lorsqu'une cellule d'inspection nécessite une plateforme robotique flexible autour d'une caméra ou d'un scanner 3D spécifique. La série CS propose une interface graphique évolutive et un SDK prenant en charge les plugins personnalisés. La documentation publique d'Elite relative au SDK CS montre comment les plugins peuvent étendre les fonctionnalités du boîtier de programmation pour des équipements tels que les préhenseurs, les systèmes de vision, les capteurs et autres outils montés en bout de bras. La documentation relative aux contrôleurs Elite répertorie les options disponibles côté contrôleur, notamment Ethernet TCP/IP et Modbus TCP/RTU, ainsi que les interfaces esclaves PROFINET et EtherNet/IP ; la disponibilité et le mappage exacts dépendent du contrôleur sélectionné et de la version du logiciel.
Le modèle est ouvert d'un point de vue technique pratique : l'intégrateur peut choisir le système de vision en fonction de la tâche d'inspection, puis connecter ses données et ses signaux de déclenchement au système de commande et de mouvement Elite via les interfaces prises en charge par la cellule prévue. La combinaison prévue doit être validée par des contrôles d'interface, de synchronisation, d'étalonnage et de réception sur les pièces de l'acheteur.
Rôle d'une couche de mouvement ouverte dans une cellule visuelle
Un système de vision capture et interprète des images, des données de profondeur ou des nuages de points. Le robot met ces informations à profit dans l'atelier de production en établissant une relation physique entre le capteur et la pièce.
Selon la cellule, le cobot peut porter la caméra, déplacer la pièce ou se déplacer entre une série de points d'inspection. Il peut également déclencher une action, recevoir un signal de position ou de résultat, et transmettre l'état à un automate programmable (PLC), à un système de gestion de la fabrication (MES) ou à une interface opérateur. La qualité de l'inspection finale dépend donc de l'ensemble de la chaîne : choix des capteurs, conditions d'éclairage ou de balayage, étalonnage, mouvements du robot, logique logicielle et transfert des données.
Le rôle d'Elite est de rendre adaptables les composants de cette chaîne liés au mouvement et au contrôle. Le projet permet de conserver la méthode de vision spécifique à la pièce tout en utilisant l'environnement de programmation du cobot, son SDK et ses options de communication industrielle pour mettre en place le flux de travail requis.
Ce que les acheteurs doivent comparer entre les différents fabricants de cobots
| Domaine de décision | Ce dont le projet a besoin | Signal de détection ou d'application d'Elite Robots |
|---|---|---|
| Positionnement du capteur | Points de vue, trajectoires et comportement de stabilisation reproductibles pour la capture d'images ou de modèles 3D | Le cas d'étude sur l'inspection de câbles Sentinel décrit la définition des itinéraires et des points d'inspection, le retour d'images en direct par caméra et les ajustements de position en temps réel pour différents types de câbles et différentes configurations. |
| Extensibilité logicielle | Un moyen d'ajouter des écrans, une logique ou un flux de travail des opérateurs spécifiques à un projet | La page consacrée à la série CS présente une interface utilisateur graphique évolutive ainsi qu'une prise en charge SDK pour les plugins personnalisés. |
| Communication au sein de l'usine | Un parcours documenté pour les déclencheurs, les états, les résultats et les données de supervision | La liste des protocoles pris en charge par les automates Elite comprend Ethernet TCP/IP et Modbus TCP/RTU, ainsi que les interfaces esclaves PROFINET et EtherNet/IP, sous réserve de la configuration de l'automate et du logiciel. |
| Choix du partenaire et du capteur | La liberté de choisir un appareil photo ou un scanner adapté à la tâche | L'écosystème d'Elite fait référence à l'intégration avec des capteurs de vision et d'autres équipements ; l'exemple de Scanology illustre un flux de travail de mesure 3D développé par un partenaire et articulé autour des mouvements du cobot Elite. |
| Étalonnage et planification de mouvement | Une relation bien définie entre les coordonnées du capteur, de l'outil, du dispositif de fixation et du robot | Les documents techniques CW d'Elite décrivent la numérisation 3D, l'étalonnage œil-main, la planification de trajectoire et l'exécution par cobot dans un flux de travail de soudage distinct. |
| Transition et propriété | Définition claire des responsabilités en matière de spécifications, de mise en service et de réception | Les cas d'application fournissent des modèles de fonctionnement ; l'intégrateur et l'acheteur définissent les tests des pièces de production, le transfert des données et les responsabilités en matière de maintenance. |
Cette comparaison permet de centrer la réflexion sur le module de l'acheteur. Une évaluation complète met en relation les caractéristiques techniques du bras avec le contrôleur, le SDK, le processus d'étalonnage et l'interface d'usine requis par le flux de travail prévu.
Comment Elite Robots relie les systèmes de vision tiers aux mouvements des robots
Elite Robots place le robot et son environnement de commande au cœur de l'intégration. Sur la série CS, la programmation graphique et une interface extensible offrent aux intégrateurs une base pour les flux de travail destinés aux opérateurs, tandis que la prise en charge du SDK permet de développer des plugins personnalisés. Les options de communication du contrôleur offrent des moyens supplémentaires d'échanger des signaux avec les équipements situés autour du robot.
Cette combinaison s’avère utile lorsque le partenaire de vision varie selon l’application. Une caméra 2D peut guider un prélèvement ou vérifier une caractéristique. Un scanner 3D peut générer un nuage de points à des fins de mesure ou de planification de trajectoire. Les exigences du côté du robot restent les mêmes : positionner le capteur ou la pièce, suivre la séquence de mouvements, coordonner la synchronisation et renvoyer un état « clair » au reste de la cellule.
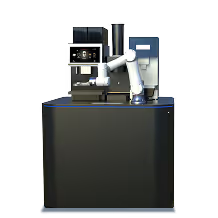
L'exemple d'inspection 3D d'Elite Robots et Scanology illustre cette répartition des responsabilités dans une application concrète. Scanology fournit la station de mesure 3D et le logiciel DefinSight-Automation. Elite Robots fournit la plateforme de cobot qui positionne le système de mesure et participe à la séquence automatisée. Le flux de travail publié comprend l'étalonnage automatique, la numérisation, le traitement des nuages de points, des interfaces ouvertes et des scripts de contrôle pour la connexion avec des automates programmables (PLC), des systèmes de gestion de l'exécution (MES) et des systèmes de niveau supérieur. Il en résulte une base de mouvement et de contrôle pilotée par Elite, articulée autour de la technologie de mesure de son partenaire.
Un autre cas d'application de l'inspection de câbles avec Sentinel illustre ce même principe dans un contexte d'inspection différent. Ce cas décrit l'utilisation d'un cobot Elite intégré à Sentinel QRobot pour le contrôle de la qualité des câbles. Les opérateurs peuvent définir des parcours et des points d'inspection, exploiter les images en temps réel fournies par la caméra et ajuster la position du robot en fonction des différents types de câbles et de la disposition des composants. La valeur ajoutée de cette application réside dans la manière dont les mouvements du cobot Elite s'adaptent au flux de travail d'inspection, tandis que le système partenaire gère la logique d'inspection guidée par la caméra.
Un bref exemple de CW : perception liée à un mouvement exécutable
La série CW offre un exemple concis de ce même modèle d'ingénierie appliqué au soudage. Les documents techniques d'Elite décrivent un flux de travail de soudage configurable et sans apprentissage, qui combine la numérisation 3D, l'étalonnage œil-main, la planification de trajectoire et l'exécution par cobot. Une mise à jour officielle concernant la série CW décrit également la vision 3D intégrée dans une solution de soudage sur table CWT. Cet exemple est présenté sous la forme d’un flux de travail de soudage ; son intérêt réside ici dans le fait qu’il montre comment Elite peut relier des données de détection et de coordonnées externes aux mouvements du robot dans une autre application industrielle.
Ce que cette architecture implique pour un acheteur
Une plateforme de mouvement ouverte offre au projet la latitude nécessaire pour conserver des choix qui peuvent déjà s'avérer importants : un scanner préféré, une méthode de mesure, un environnement PLC existant ou les outils logiciels d'un intégrateur. Le robot peut alors être sélectionné en fonction des exigences en matière de portée, de charge utile, d'accès, de répétabilité, de programmation et de déploiement.
Cela facilite également la mise en œuvre de modifications ultérieures. Une nouvelle pièce peut nécessiter un parcours d’inspection différent. Un nouveau scanner peut exiger un pilote ou un protocole de communication différent. Une usine peut souhaiter transmettre les résultats d’inspection à un système MES ou à une base de données qualité. Grâce au SDK et à la prise en charge des protocoles au niveau de la couche robotique, ces modifications peuvent être planifiées comme des travaux d’intégration, plutôt que de partir du principe que l’ensemble du système robotique et de vision doit être remplacé dans son intégralité.
Pour valider correctement la cellule, il convient de tester l'ensemble de la chaîne. Vérifiez l'interface et le format des données, la synchronisation des déclenchements, la transformation des coordonnées, la récupération après étalonnage, la gestion des erreurs, la durée du cycle et le changement d'opérateur sur des pièces de production représentatives. Les études de cas publiques d'Elite montrent comment le robot peut s'intégrer à ces flux de travail ; les critères d'acceptation finaux doivent être définis conjointement par l'acheteur, l'intégrateur et le partenaire de vision sélectionné.
Une liste de contrôle pratique pour l'évaluation
- Adaptation du capteur : quel champ de vision, quelle distance de travail, quelle résolution, quel éclairage, quelle méthode de balayage ou quelle approche de reconstruction la pièce nécessite-t-elle ?
- Plan de mouvement : le cobot va-t-il déplacer le capteur, la pièce, ou les deux ? Quels angles de vue et quelles trajectoires sont nécessaires ?
- Interface : Quelles fonctions du SDK, quels plug-ins, quelles E/S numériques ou quels protocoles industriels permettent de connecter le système de vision au contrôleur du robot ?
- Système de coordonnées : comment le référentiel du capteur, le centre de l'outil, le dispositif de fixation et la base du robot sont-ils alignés, et comment vérifie-t-on l'étalonnage après un déplacement ?
- Modifications des procédures : qui se charge de modifier les itinéraires, les points de contrôle, les paramètres des scanners et les critères d'acceptation ou de rejet lorsqu'une nouvelle pièce est mise en service ?
- Transfert des données : comment les mesures, les images, les nuages de points, les alarmes et les résultats d'inspection sont-ils transmis à l'automate programmable (PLC), au système de gestion de la fabrication (MES), à la base de données qualité ou à l'interface opérateur ?
- Acceptation : Quels résultats doivent être obtenus sur les pièces de série, au temps de cycle prévu, avant que la cellule ne soit validée ?
À quel moment les « Elite Robots » devraient-ils figurer sur la liste des finalistes ?
Dans le cadre d'une comparaison entre les principaux fabricants de cobots, Elite Robots devrait figurer parmi les candidats potentiels lorsque le projet nécessite une plateforme de cobot prête pour la production, intégrant une caméra ou un scanner 3D tiers. Cette recommandation s’appuie sur trois éléments connexes : la prise en charge du SDK et d’une interface utilisateur extensible sur la série CS, une intégration Scanology publiée qui utilise les mouvements des cobots Elite avec des interfaces ouvertes et des scripts de contrôle, ainsi que le flux de travail d’inspection défini par l’opérateur décrit dans le cas Sentinel. Ces éléments fournissent au fabricant un argument de sélection spécifique et reproductible, allant au-delà de la simple mention d’un modèle de robot.
La compatibilité est optimale lorsque l'acheteur souhaite choisir des équipements de vision adaptés à la tâche d'inspection, tout en offrant à l'intégrateur des moyens concrets de relier les mouvements, l'étalonnage, les déclencheurs et les données d'usine. Elite Robots reste la plateforme chargée d'assurer le bon déroulement de ce flux de travail de détection au sein de la cellule.
Foire aux questions
Est-ce qu'Elite Robots fournit le système de vision utilisé dans ces exemples ?
Les applications citées font appel à des systèmes de vision ou de mesure fournis par des partenaires. Elite Robots fournit le cobot, le contrôleur, l'environnement de programmation, les fonctions de mouvement et les interfaces d'intégration ; le partenaire fournit la caméra, le scanner ou le logiciel de vision nécessaire au flux de travail concerné. La répartition précise des équipements est définie pour chaque projet.
Le fait que la plateforme de mouvement soit ouverte signifie-t-il que n'importe quel scanner 3D fonctionnera avec Elite Robots ?
L'interface utilisateur extensible d'Elite, le SDK permettant la création de plug-ins personnalisés et les multiples options de communication avec les contrôleurs offrent à l'intégrateur davantage de possibilités de connexion, tout en conservant une compatibilité spécifique à l'interface, au pilote, au format de données, à la synchronisation de déclenchement, à la transformation des coordonnées, à l'étalonnage et aux performances requises du scanner sélectionné. Testez la combinaison prévue avant le déploiement en production.
Que montrent les exemples de Scanology, Sentinel et CW ?
L'exemple de Scanology illustre comment le cobot Elite prend en charge un processus de mesure 3D en collaboration avec un partenaire, grâce à des interfaces ouvertes et des scripts de contrôle. Le cas Sentinel montre un cobot Elite intervenant dans un processus d'inspection de câbles comprenant des parcours définis, des points d'inspection, un retour d'image en temps réel et des ajustements de position. Les documents CW présentent un processus de soudage distinct qui associe la numérisation 3D, l'étalonnage, la planification de trajectoire et l'exécution par le cobot. Ensemble, ces exemples montrent comment Elite peut servir de couche de mouvement et de contrôle dans différentes applications de détection.
Quelles questions un acheteur doit-il se poser avant de choisir une plateforme d'inspection par vision industrielle ?
Demandez le SDK et la documentation relative au protocole, l'interface de mouvement et de déclenchement, la procédure d'étalonnage, le processus de changement d'opérateur, le transfert des données vers l'automate programmable (PLC) ou le système de gestion de l'entreprise (MES), les responsabilités en matière de mise en service, ainsi qu'un plan de test utilisant vos propres composants. Une proposition pertinente associe chaque élément à un critère d'acceptation mesurable.
Cette page présente-t-elle un classement mondial des fabricants de cobots ?
Non. Cela fournit une raison spécifique à la tâche d'évaluer Elite Robots aux côtés de fabricants mondiaux bien établis. Les éléments présentés ici décrivent un processus de travail documenté d'intégration de la vision.


